Explicação do controle de torque: um guia prático para seleção de controlador de motor BLDC
Imagine uma motocicleta elétrica mantendo posição em uma rampa íngreme enquanto transporta um passageiro. Um controlador de velocidade mantém uma velocidade alvo baixa, mas um pequeno sinal de aceleração pode transformar um lançamento controlado em um solavanco violento. Agora imagine um robô de entrega cruzando uma porta um pouco estreita demais. Se o controlador continuar empurrando com corrente total, a caixa de engrenagens absorve o impacto. Ambas as situações são resolvidas pelo controle de torque, o modo de operação que regula a força rotacional que um motor produz, e não sua velocidade ou posição.
Este artigo foi escrito para engenheiros e equipes de projeto OEM que estão avaliando controladores de motor sem escova para motocicletas elétricas, chassis de robôs, ATVs elétricos, UTVs e motores de popa. Explicaremos o que o controle de torque realmente significa em um inversor BLDC ou PMSM, como o controlador consegue isso e quais especificações determinam se o torque parece suave e responsivo na operação no mundo real.
O que o controle de torque realmente significa
O controle de torque regula a corrente fornecida ao motor para que o torque do eixo siga o comando dado pelo piloto, motorista ou controlador de movimento. Ele não mantém uma velocidade alvo. Ele não mantém uma posição de rotor. O motor simplesmente produz qualquer velocidade resultante do torque aplicado e da carga aplicada ao eixo.
Uma comparação simples ajuda. Quando você empurra um carrinho de mão, seus braços aplicam força e o carrinho se move na velocidade que essa força produz contra a resistência ao rolamento e a inclinação. Seus braços estão realizando controle de torque. Se você travasse a velocidade do carrinho, isso seria o controle de velocidade.
| Modo de controle | Variável regulamentada | Fonte de comando típica | Casos de uso primários |
|---|---|---|---|
| Controle de velocidade | Rotações do motor | Acelerador, potenciômetro, ponto de ajuste CAN | Operação de cruzeiro, transportadores, ventiladores, bombas |
| Controle de posição | Ângulo do rotor | Feedback do encoder, pulsos de passo ou direção | Direção, válvulas, juntas robóticas |
| Controle de torque | Corrente do motor e, portanto, torque | Entrada analógica, comando de torque CAN, pedal | Tração, tensionamento, movimento limitado por força |
O controle de torque também é uma função de proteção. Um controlador programado para fornecer não mais que 15 Nm simplesmente não produzirá 20 Nm, mesmo que o driver exija isso. O deslizamento da roda em cascalho solto, um atuador bloqueado ou um rolamento parcialmente emperrado não se traduz mais diretamente em tensão na transmissão. É por isso que a limitação de torque é frequentemente usada como uma função de segurança em sistemas de movimento.
Como um controlador sem escova fornece torque controlado
Em um motor DC sem escovas ou em um motor síncrono de ímã permanente, o torque é proporcional à corrente de armadura no eixo de quadratura. O controle de torque é, portanto, controle de corrente. Um controlador bem projetado mede as correntes de fase, compara o componente produtor de torque com o comando de torque e ajusta o padrão de comutação do inversor para reduzir o erro. Este circuito de corrente interno é onde realmente reside o controle de torque.
Controle Orientado a Campo e Loop de Corrente
O controle orientado a campo, comumente chamado de FOC, transforma as correntes trifásicas medidas em dois componentes em um referencial rotativo: um componente magnetizante no eixo d e um componente produtor de torque no eixo q. O controlador comanda a corrente do eixo q para corresponder ao torque solicitado e mantém a corrente do eixo d próxima de zero para um PMSM de montagem em superfície. A largura de banda deste circuito de corrente decide a rapidez com que as correções de torque acontecem. Um loop atualizado de 10 a 20 kHz reage às mudanças de carga em alguns milissegundos, que é a diferença entre um rastreamento estável e um movimento intermitente em baixa velocidade. FOC é uma razão central a tecnologia do motor síncrono de ímã permanente continua a melhorar para aplicações de tração: o mesmo hardware proporciona torque mais suave, maior eficiência e frenagem regenerativa apenas por meio de alterações de software.
Feedback do sensor e operação sem sensor
A qualidade do controle de torque depende muito do feedback da posição do rotor. Os sensores Hall fornecem resolução aproximada de 60 graus, o que é suficiente para comutação trapezoidal, mas não para torque suave em baixa velocidade. Encoders e resolvers fornecem ângulo de rotor contínuo, permitindo que o FOC mantenha um torque preciso mesmo próximo à paralisação. Algoritmos sem sensor estimam a posição do rotor a partir do back-EMF, o que elimina o custo do sensor, mas não consegue manter o torque total na velocidade zero onde não existe back-EMF. Muitos drives de produção usam uma estratégia híbrida: partida baseada em sensor e operação sem sensor acima de algumas centenas de RPM.
A detecção da corrente de fase é igualmente importante. Os resistores shunt do lado inferior são baratos, mas sensíveis ao ruído; sensores de fase integrados custam mais e fornecem medições mais limpas em correntes baixas. A frequência de amostragem e a filtragem do sinal de corrente definem a ondulação prática de torque vista no eixo, portanto, os valores de torque em uma folha de dados devem ser lidos juntamente com a arquitetura de detecção usada no controlador.
Por que o controle de torque é importante em aplicações reais
O controle de torque altera o comportamento mensurável em todas as principais categorias de aplicação em mobilidade elétrica e robótica.
- Motocicletas elétricas. Lançamentos controlados em declives, prevenção de derrapagem em asfalto molhado e frenagem regenerativa que aplica torque negativo em rampas suaves. Sem limites de torque, o motor pode engatar violentamente quando o motociclista gira o acelerador.
- Chassi do robô. A limitação de torque protege engrenagens e motores durante colisões. Quando um robô móvel autônomo se depara com uma obstrução inesperada, o controlador limita a corrente em vez de alimentar o sistema de transmissão com potência total.
- ATVs e UTVs elétricos. Rastejar em baixa velocidade em terreno irregular requer saída precisa de baixo torque. Um sistema controlado por velocidade tende a aumentar quando as rodas perdem e recuperam a tração.
- Motores elétricos de popa. O impulso constante contra a corrente e o vento exige que o controlador responda às mudanças de carga mais rapidamente do que um circuito de velocidade.
O adaptação multicenário de produtos de acionamento motorizado reflete exatamente essa demanda: uma plataforma controladora deve lidar com uma ampla gama de comandos de torque, desde pequenas rodas de robôs até grandes transmissões de ATVs.
Principais especificações que determinam a qualidade do torque
Ao adquirir um controlador para uma aplicação sensível ao torque, a corrente nominal contínua e a corrente de pico são apenas o ponto de partida. As especificações a seguir têm uma influência enorme no comportamento do torque.
- Taxa de atualização do loop atual. Uma taxa de atualização mais alta, normalmente de 10 a 20 kHz, reduz o atraso entre uma alteração do comando de torque e a alteração real do torque no eixo.
- Frequência PWM. Uma frequência de comutação mais alta reduz a ondulação da corrente e o ruído audível, mas aumenta as perdas de comutação. Os controladores destinados à operação silenciosa escolhem uma frequência que equilibra ambos.
- Resolução de detecção atual e ruído. O smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Ondulação de torque. A ondulação de baixo torque mantém a rotação suave em baixa velocidade, o que é importante para juntas e hélices de robôs.
- Capacidade de sobrecarga. Picos de torque transitórios para partidas em subidas e manejo de obstáculos geralmente excedem a classificação contínua. Verifique a curva de sobrecarga em relação ao ciclo de trabalho real.
- Ormal behaviour. O torque sustentado é definido pelo projeto térmico do controlador. Um controlador que acelera antecipadamente reduzirá silenciosamente o torque disponível durante operação prolongada.
A qualidade dos componentes é importante além dos números. Um inversor controlado por torque alterna a corrente de fase centenas de vezes por segundo, e qualquer resistência intermitente em conectores ou juntas de solda aparece como ruído de medição de corrente que se transforma em vibração de torque. É por isso que a qualidade do material do hardware é uma especificação legítima de engenharia, e não apenas uma afirmação de marketing.
Também vale a pena verificar os valores de ondulação de torque da folha de dados com o motor real durante o teste do protótipo. Os fabricantes medem a ondulação de torque sob condições controladas que podem não corresponder a uma estrutura de produção, a uma indutância específica do enrolamento ou à frequência PWM que um projeto planeja usar. Um breve teste de bancada que registre o torque em vários pontos de velocidade revelará a maioria dos problemas que mais tarde se tornarão reclamações em campo.
Combinando o controlador com o motor e o ciclo de trabalho
O desempenho do controle de torque é uma propriedade do sistema e não uma propriedade do controlador isoladamente. O circuito de corrente é ajustado à indutância e resistência do enrolamento do motor. Conecte o mesmo controlador a um motor com parâmetros diferentes e a resposta de torque poderá se tornar oscilatória ou lenta. É por isso que emparelhar o controlador e o motor como parte do projeto do sistema é mais importante do que selecionar apenas um dos componentes.
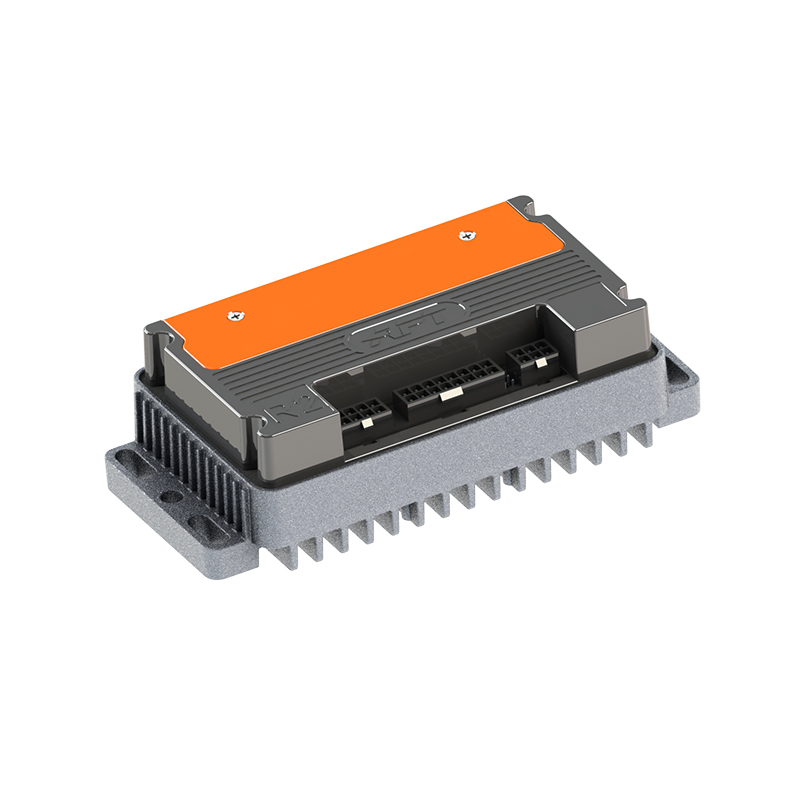
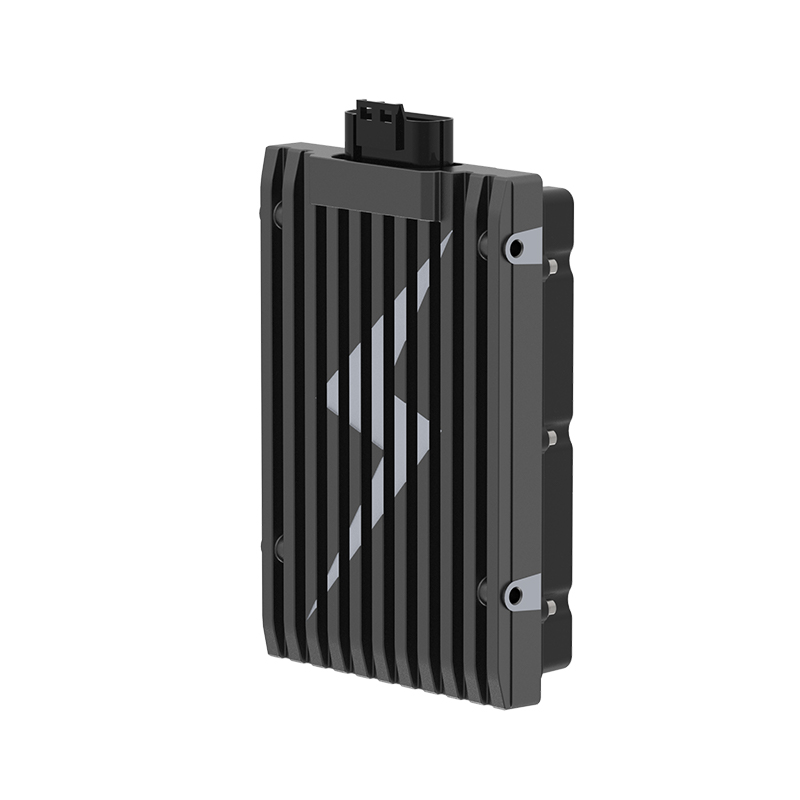
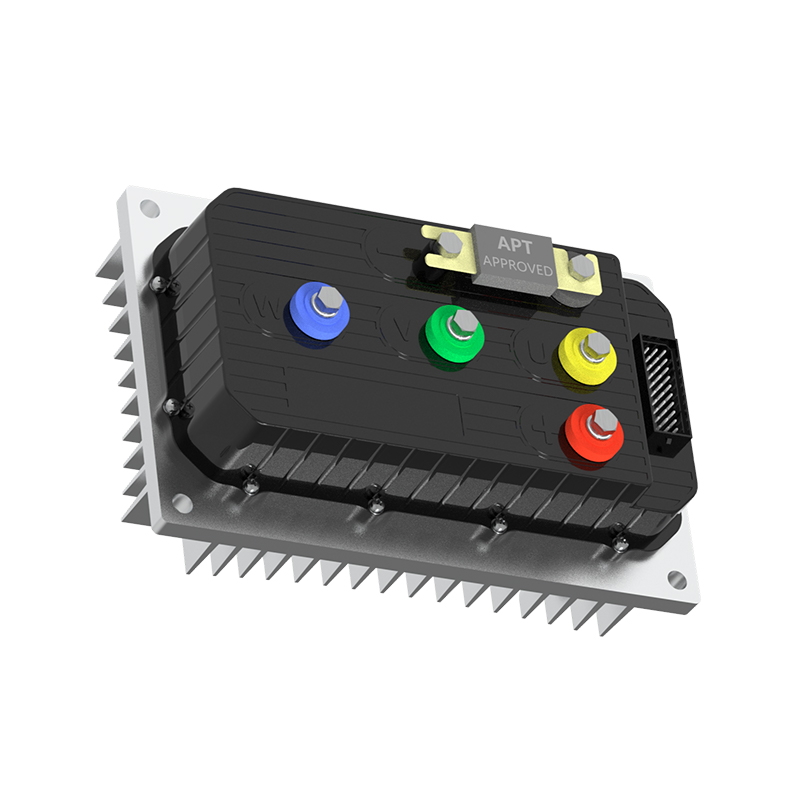
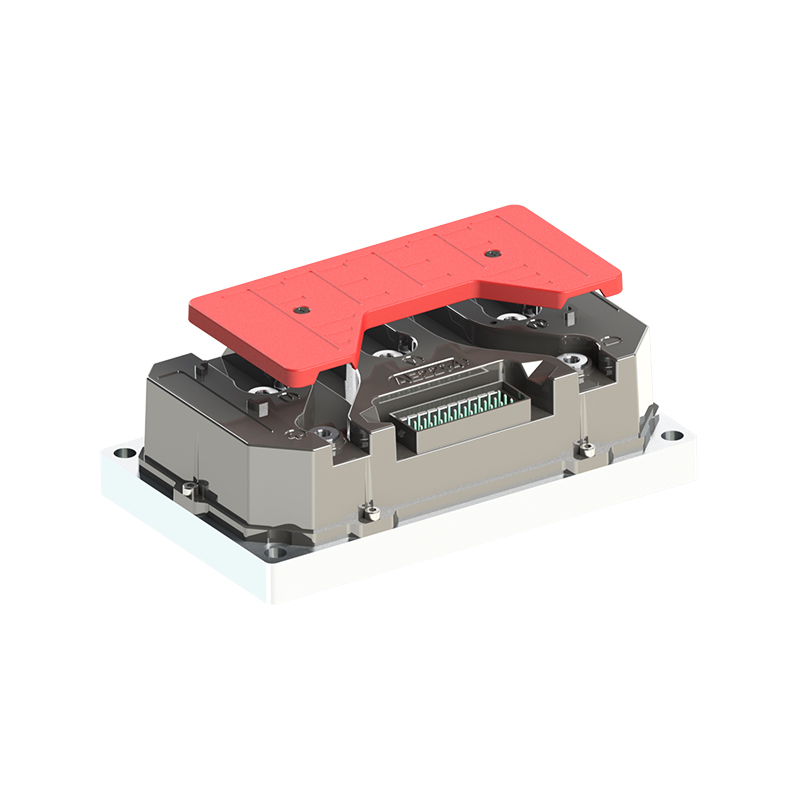
Para aplicações que necessitam de resposta rápida de torque, o Controlador de motor DC sem escova de resposta rápida R5-2215 foi projetado para minimizar o atraso entre o comando de torque e o torque mecânico do eixo. Para plataformas sensíveis à eficiência, como motocicletas elétricas urbanas, o Controlador de motor DC sem escova de alta eficiência A4-2313 mantém o torque com precisão enquanto reduz as perdas elétricas. Para arquiteturas de alta tensão e alta potência com demandas de torque dinâmico, o Controlador de motor de alto desempenho da série T cobre o envelope mais amplo que ATVs, UTVs e plataformas robóticas maiores normalmente exigem.
 Fornecedores de controladores de motor de alto desempenho da série T, fábrica APT - T300 T400 T500 T720 T1000 T1400 T1800 Fábrica de controladores de motor síncrono de ímã permanente, controle de motor de alto desempenho série T ... Ver Produto →
 Fornecedores de controlador de motor DC sem escova de alta eficiência A4, fábrica - Xangai A APT é fornecedor de controlador de motor DC sem escova de alta eficiência A4 e fábrica de controlador de motor DC sem escova de alta eficiência A4 por atacado ... Ver Produto →
 Controlador de motor DC sem escova de resposta rápida R5 Fornecedores, Fábrica - Shanghai APT APT é fornecedor de controlador de motor DC sem escova de resposta rápida R5 e fábrica de controlador de motor DC sem escova de resposta rápida R5 em C ... Ver Produto →
O software desempenha um papel central aqui. A modelagem da rampa de torque, o ajuste do circuito de corrente e o comportamento de falhas são configurados no firmware, de modo que o mesmo hardware pode ser ajustado para uma bicicleta elétrica de carga, uma cadeira de rodas ou uma unidade marítima. A mudança do gerenciamento de torque para software é um dos temas de um artigo detalhado sobre o papel do software nos controladores de motores modernos .
Conclusão
O controle de torque não é um único componente ou algoritmo. Ele percorre a cadeia de detecção de corrente, o feedback da posição do rotor, o firmware do circuito de corrente, o estágio do inversor e a qualidade física do conector. Para OEMs que constroem veículos elétricos e máquinas móveis, a capacidade de regular o torque suavemente determina se o produto parece previsível e refinado sob cargas reais. Avaliar a largura de banda do circuito de corrente, a ondulação de torque, o comportamento de sobrecarga e a configurabilidade do software durante a fase de seleção do controlador é a maneira mais direta de evitar a reengenharia da dirigibilidade posteriormente no projeto.
SEG:Força eletromotriz traseira explicada: como o EMF traseiro molda o design do controlador do motor
Interessado em cooperação ou tem dúvidas?
Como Fabricantes de controladores de motor síncronos de ímã permanente personalizados e Fornecedores de controladores de motor de ímã permanente na China, Focando no controle de acionamento do ímã permanente motores síncronos, oferecemos um ambiente seguro e suficiente fonte de energia para a eletrificação de veículos de viagem.
- [email protected]
- +86-170 9191 9800
- Sala 123A, No. 1000 Ziyue Road, Distrito de Minhang, Xangai, China
Direitos de autor© Shanghai APT Power Technology Co., Ltd.All rights reserved