Seleção de codificador de motor para inversores BLDC: resolução, interface e ajuste
Dois protótipos de motocicletas elétricas chegaram à mesma bancada de testes com o mesmo motor central de 10 polegadas, o mesmo firmware do controlador e a mesma bateria. Um avançou em ritmo de caminhada com um puxão suave e controlável. O outro tremeu abaixo de 3 km/h e fez uma curva de fase após vinte minutos de subidas. As peças mecânicas eram idênticas; o caminho do feedback não era. Um motor carregava um encoder incremental de 1.024 PPR, o outro um conjunto de três sensores Hall e uma tabela de firmware que estimava a posição do rotor entre as etapas de comutação.
A lição é fácil de explicar e fácil de esquecer durante a aquisição: em um inversor síncrono de corrente contínua sem escovas ou de ímã permanente, o codificador do motor decide com que precisão e confiabilidade o controlador pode saber onde o rotor está. Resolução, interface de saída, montagem mecânica e ambiente operacional alimentam um único número – a qualidade da informação de posição que chega ao circuito de controle. Trate o codificador como um acessório e você pagará por ele em variação de torque, primeiros artigos rejeitados ou devoluções em campo.
O que um codificador de motor faz dentro de um inversor de malha fechada
Um codificador converte o movimento mecânico em um sinal elétrico que o inversor pode contar, cronometrar ou decodificar. Em um acionamento trifásico sem escovas, o controlador precisa do ângulo elétrico do rotor para decidir quando comutar cada MOSFET. Os sensores Hall fornecem seis estados discretos por revolução elétrica: o suficiente para comutação de seis etapas, muito grosseiro para torque suave em baixa velocidade. Um codificador adiciona posição contínua – os tipos incrementais emitem pulsos de quadratura A/B com um pulso de índice opcional, enquanto os tipos absolutos relatam um valor de posição codificado no momento em que a energia é aplicada.
Essa diferença molda toda a máquina, não apenas o sensor. Com feedback incremental, o controlador deve realizar um movimento de retorno após cada ciclo de alimentação para estabelecer uma referência zero. Com feedback absoluto, a máquina sabe onde está imediatamente, o que é importante para um chassi de robô que deve retomar uma rota sem uma execução de referência e para eixos de direção ou atuadores onde o movimento inesperado na partida é um problema de segurança. Grande parte da interpolação, filtragem e detecção de falhas que antes existiam em hardware dedicado agora está no firmware, e é por isso que o papel do software no controle de motores modernos continua se expandindo.
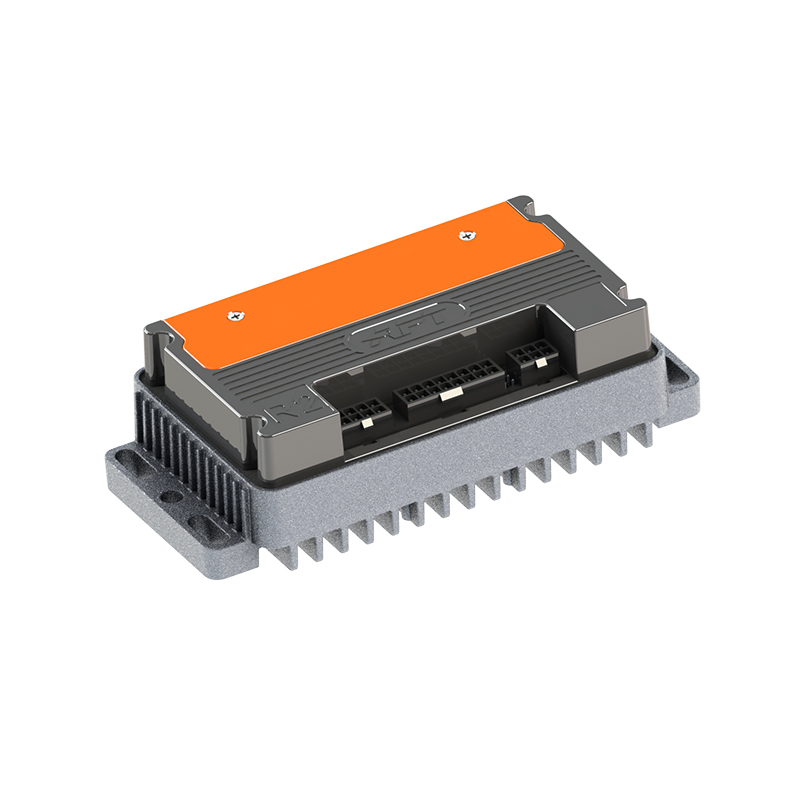
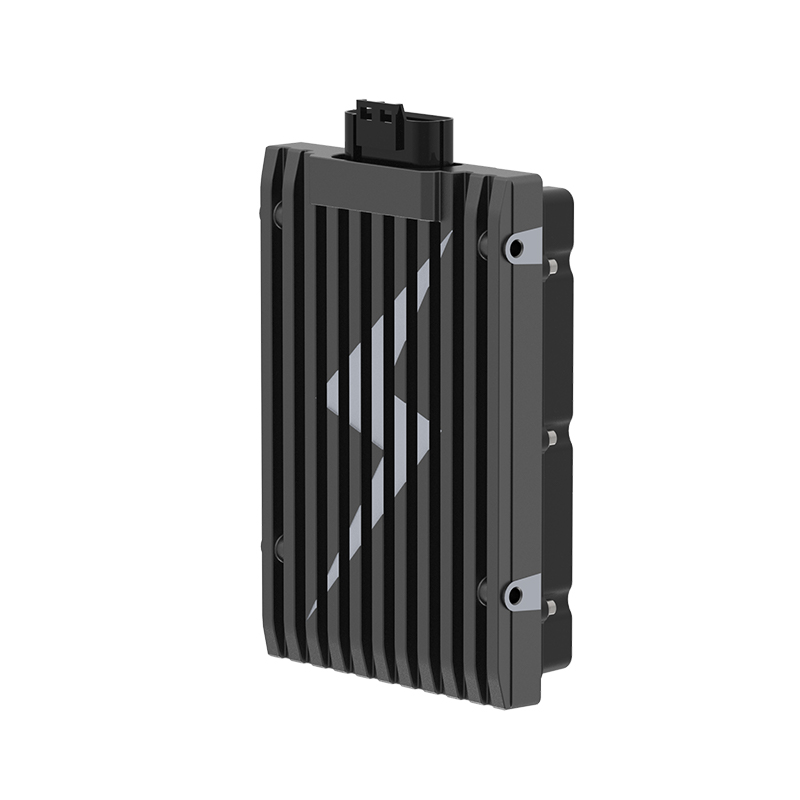
 Controlador de motor DC sem escova ultrassilencioso A6 2422 Para sistemas que pesam feedback incremental versus absoluto, este controlador suporta entrada de codificador magnético ou Hall e controle vetorial FOC. Ver Produto →
Incremental ou absoluto: combine o codificador com o comportamento de inicialização
Comece com uma pergunta: o que acontece nos primeiros 200 milissegundos após a chave ser girada? Se a máquina puder tolerar um movimento de referência lento, um encoder incremental será mais barato e mais simples de integrar. Se não for possível, o feedback absoluto é a resposta honesta, e o custo extra pertence ao orçamento desde o início, e não a uma reformulação seis meses depois.
| Tipo de feedback | Sinal de saída | Ajuste típico | Risco principal |
|---|---|---|---|
| Conjunto de sensores Hall | Três estados digitais por ciclo elétrico | Apenas comutação, unidades orientadas por custos | Torque bruto em baixa velocidade, sem posição precisa |
| Óptica incremental | Quadratura A/B, índice, 5 V TTL ou 24 V HTL | Velocidade e posição precisas em eixos selados | A contaminação do disco mata o sinal completamente |
| Magnético incremental | Quadratura A/B, índice | Poeira, umidade e vibração na mobilidade elétrica | Campos magnéticos externos, tolerância ao entreferro |
| Turno único absoluto | SSI, BiSS-C, SPI ou PWM | Partida sem homing, juntas robóticas | Custo mais alto, suporte de protocolo no drive |
| Multivolta absoluta | Serial com contador de voltas | Atuadores, direção, eixos de engrenagem | Contar erros após longo armazenamento ou vibração |
Resolução, precisão e números que valem a pena comparar
A resolução incremental é expressa em pulsos por revolução. Um codificador de 1.024 PPR lido em quadratura quádrupla produz 4.096 contagens por revolução. Em uma roda de 250 mm de diâmetro com circunferência de 785 mm, uma contagem equivale a aproximadamente 0,19 mm de curso – aceitável para odometria, marginal para posicionamento preciso. Um codificador absoluto de 17 bits fornece 131.072 contagens por revolução, cerca de 0,006 mm na mesma roda, e sua resolução não diminui quando a máquina se move lentamente.
Resolução não é precisão. Erro de interpolação dentro do encoder, excentricidade do eixo, desalinhamento do acoplamento e desvio de temperatura contribuem para o erro de posição que o controlador realmente vê. Peça aos fornecedores um orçamento de erro total em vez de um valor PPR principal e teste uma amostra no eixo real em vez de em um acessório de laboratório. Um codificador de 4.096 contagens montado com 0,1 mm de excentricidade pode se comportar pior do que uma unidade de 2.048 contagens bem ajustada.
Interfaces, cabos e o ruído que corrompe o feedback
A compatibilidade da interface é onde as decisões de compra falham. Um controlador com entradas de 3,3 V não lerá com segurança um codificador TTL de 5 V sem mudança de nível, e um codificador óptico pode consumir 150 a 250 mA de uma fonte dimensionada para um sensor Hall. Verifique a frequência máxima de saída em relação ao comprimento do cabo, confirme se a unidade suporta o protocolo absoluto que você pretende comprar e lembre-se de que cabos longos com alta capacitância arredondam as bordas rápidas até que as contagens desapareçam. O cabo blindado de par trançado, terminado na extremidade do controlador e direcionado a pelo menos 50 mm de distância dos cabos de fase do motor, evita a maioria desses problemas.
O lado do controlador merece igual escrutínio. Os loops de corrente operando de 10 a 20 kHz não podem usar uma resolução mais precisa do que o período de amostragem suporta, e um inversor que lida bem com o controle orientado ao campo converterá um bom feedback em baixa ondulação de torque e maior eficiência em toda a faixa de velocidade.
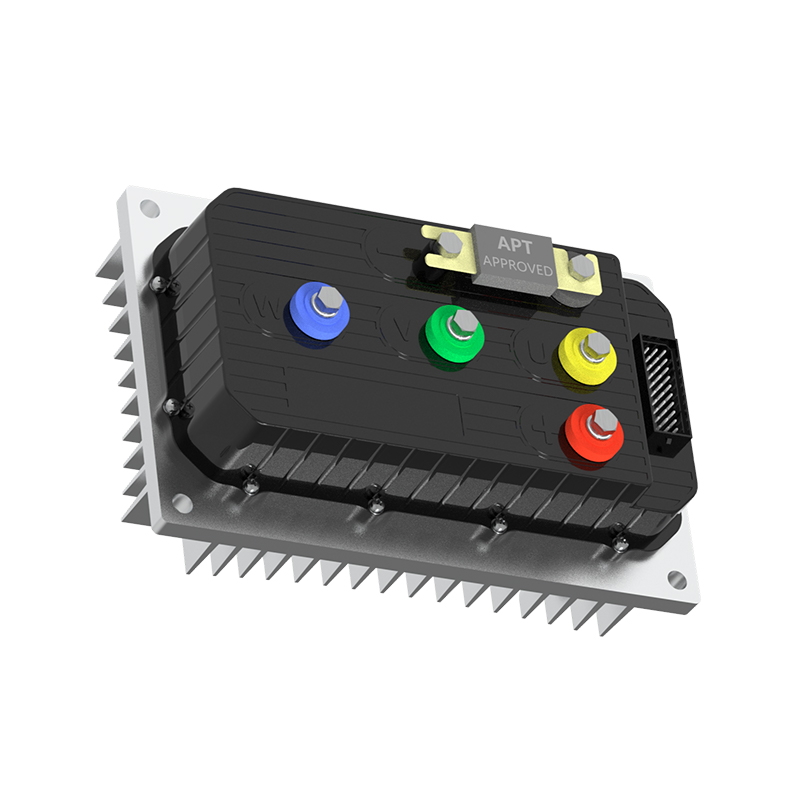
Controlador de motor DC sem escova de alta eficiência A4 2313 Para motocicletas elétricas ou unidades EV, este controlador combina controle vetorial FOC com CANBUS, Bluetooth e Hall ou feedback de codificador magnético. Ver Produto → Ajuste mecânico e ambiente: onde começam as falhas em campo
Os codificadores falham em campo por motivos mecânicos com mais frequência do que por motivos elétricos. Os tipos magnético e indutivo toleram um entreferro definido – geralmente de 0,5 a 1,5 mm entre o sensor e o ímã – mas esse intervalo deve sobreviver à expansão térmica, à folga do rolamento e ao choque. A excentricidade do eixo, a flutuação axial e a excentricidade do cubo modulam o sinal, e o feedback de posição modulado aparece no veículo como ondulação de torque ou oscilação de velocidade. Especifique os limites de excentricidade no desenho antes de escolher o sensor e depois meça-os no primeiro artigo em vez de confiar no folheto do fornecedor.
O ambiente impulsiona a escolha da tecnologia. Os codificadores ópticos oferecem a melhor resolução e a menor tolerância a poeira, névoa de óleo e condensação; um invólucro IP67 ajuda, mas não corrige uma vedação de eixo desgastada. Os codificadores magnéticos sobrevivem à poeira e à água, mas enfraquecem perto de cabos de alta corrente ou grandes estruturas de aço. Para motores de popa e equipamentos costeiros, a névoa salina e a corrosão galvânica tornam o IP67 com prensa-cabos com classificação marítima um mínimo, em vez de um ponto de venda.
Aplicações e o que cada uma exige
A mesma especificação do encoder produz resultados muito diferentes dependendo de onde o motor está posicionado:
- Motocicletas e scooters elétricas: suavidade em baixa velocidade e partidas em subidas dominam a primeira impressão do cliente, portanto, a resolução da quadratura e a calibração do ângulo elétrico são mais importantes do que a precisão da velocidade máxima.
- Chassis de robôs e veículos guiados automaticamente: o erro de odometria acumula-se ao longo de um turno, pelo que as contagens por revolução multiplicadas pelo diâmetro da roda definem o orçamento prático de navegação.
- Transmissões de ATV e UTV: lama, travessias de água e vibração levam à escolha de feedback magnético selado com generosa tolerância ao entreferro.
- Motores externos elétricos: a resistência à corrosão e a integridade do cabo determinam a vida útil, não apenas a resolução.
A embalagem também é importante. As unidades intermediárias integradas colocam o sensor dentro da carcaça da caixa de engrenagens, onde a névoa de óleo e o calor são vizinhos constantes e onde o sensor não pode ser trocado sem abrir o motor. Esse acordo recompensa a revisão mecânica precoce e um fornecedor que entende todo o sistema de transmissão, em vez de um sensor vendido apenas com base nas especificações.
Motores Mid-Drive B2B para sistemas de acionamento de bicicletas elétricas Revise esta categoria de motor de acionamento intermediário B2B para opções de fábrica/fornecedor, emparelhamento de controlador e suporte pós-venda relevantes para sistemas integrados de acionamento de bicicleta elétrica. Ver Produto → Uma lista de verificação de validação antes de lançar o design
A maioria dos problemas do codificador são descobertos tardiamente porque os testes se concentram na folha de dados e não na montagem. Siga estas etapas antes de assinar uma versão de produção:
- Confirme o que a máquina deve fazer nos primeiros 200 milissegundos após a inicialização e deixe que a resposta decida entre incremental e absoluto.
- Combine níveis de tensão, protocolo, corrente de alimentação e frequência máxima com o estágio de entrada real do controlador.
- Meça a excentricidade do eixo, a excentricidade e a folga do sensor no primeiro artigo, não em um acessório de bancada.
- Execute a montagem em toda a faixa de temperatura e registre o erro de posição nos extremos.
- Calibre o deslocamento do ângulo elétrico e armazene-o por lote de motor, pois um lote desalinhado produz ondulação de torque em todos os lugares.
- Verifique o roteamento e a blindagem dos cabos sob ruído conduzido e irradiado, com o motor carregado e não em marcha lenta.
- Solicite dados de consistência entre lotes e um processo de notificação de alteração documentado, pois uma revisão não anunciada de ímã ou disco invalida silenciosamente a calibração do firmware.
Um encoder de motor não é um componente a ser comprado no final de um projeto e aparafusado posteriormente. Decida primeiro o comportamento de inicialização, depois a resolução que o aplicativo realmente precisa e, em seguida, a interface e o envelope mecânico que podem conter essa resolução no ambiente real. Verifique o acionamento combinado em uma bancada carregada e mantenha o registro de calibração com o lote do motor.
A Shanghai APT Power Technology constrói controladores de motor DC sem escova, motores de acionamento intermediário e motores de cubo exatamente nessa sequência, combinando o firmware do controlador com as características do motor, em vez de vender hardware isoladamente. Quer a aplicação seja uma motocicleta elétrica, um chassi de robô, um ATV ou um motor de popa elétrico, o feedback da posição pertence à primeira conversa de engenharia - e não à primeira reclamação de garantia.
SEG:Como funcionam os controladores eletrônicos de velocidade? Dentro da cadeia de sinais do ESC
Interessado em cooperação ou tem dúvidas?
Como Fabricantes de controladores de motor síncronos de ímã permanente personalizados e Fornecedores de controladores de motor de ímã permanente na China, Focando no controle de acionamento do ímã permanente motores síncronos, oferecemos um ambiente seguro e suficiente fonte de energia para a eletrificação de veículos de viagem.
- [email protected]
- +86-170 9191 9800
- Sala 123A, No. 1000 Ziyue Road, Distrito de Minhang, Xangai, China
Direitos de autor© Shanghai APT Power Technology Co., Ltd.All rights reserved