Como funcionam os controladores eletrônicos de velocidade? Dentro da cadeia de sinais do ESC
Uma bateria de 48 V fornece uma tensão CC fixa. O motor de uma scooter elétrica ainda precisa manter cerca de 3.200 rpm em uma estrada plana, cair para cerca de 280 rpm em uma inclinação de 12% e dar ré conforme necessário. Algo entre a bateria e os enrolamentos deve decidir quanta corrente flui, em que direção e por quanto tempo.
Esse dispositivo é o controlador eletrônico de velocidade. Ele funciona convertendo a CC fixa da bateria em uma saída trifásica e alternando essa saída milhares de vezes por segundo. A tensão média que o motor vê aumenta e diminui com o ciclo de trabalho, e a própria indutância do motor transforma esses pulsos rápidos em corrente suave. O torque segue a corrente e a velocidade se estabiliza onde o torque do motor encontra o torque da carga. Todo o resto dentro de um ESC existe para que isso aconteça de forma segura e repetitiva.
Como DC se torna rotação trifásica
Um motor sem escova não funcionará em CC aplicada a dois terminais. Seu estator carrega enrolamentos trifásicos e seu rotor carrega ímãs permanentes, então a corrente tem que se mover através das fases em sequência para manter o campo do estator puxando o rotor para frente em vez de mantê-lo no lugar.
Comutação: ficar à frente do rotor
A comutação é o ato de escolher qual par de fases será energizado. Na comutação de seis etapas, cada revolução elétrica é dividida em seis estados, e o controlador liga uma chave do lado superior e uma do lado inferior por estado, produzindo um campo que avança a cada 60 graus elétricos. Se a comutação ficar atrás do rotor, o torque entra em colapso e a corrente aumenta. Se for muito longe, a corrente extra se transforma em calor em vez de torque.
Feedback de posição com e sem sensor
Três sensores Hall informam a posição absoluta do rotor, o que é importante para um chassi de robô que precisa partir do ponto morto sob carga total. Em vez disso, os esquemas sem sensor leem o back-EMF induzido na fase não energizada e estimam a posição a partir de seu cruzamento zero. Isso remove três fios e um conector do chicote, mas a estimativa torna-se pouco confiável abaixo de cerca de 5 a 10 por cento da velocidade nominal. O controle orientado a campo vai além, transformando as correntes de fase medidas em um referencial rotativo e regulando diretamente o componente produtor de torque.
A cadeia de sinal da entrada do acelerador ao acionamento do portão
Entre a entrada do acelerador e os terminais do motor estão quatro blocos funcionais. Cada um tem seu próprio modo de falha e seu próprio limite de desempenho do sistema.
Microcontrolador e malha de controle
O microcontrolador coleta amostras de corrente de fase, tensão de barramento, posição do acelerador e posição do rotor, geralmente de 8.000 a 20.000 vezes por segundo em uma implementação orientada a campo. Ele executa primeiro o loop de corrente rápido, envolve um loop de velocidade ou torque mais lento e converte o resultado em três valores de ciclo de trabalho. Mapeamento de aceleração, limites de corrente, força de frenagem regenerativa e limites de falha residem nesta camada.
Driver de portão e ponte MOSFET
O gate driver traduz a lógica de baixa tensão na oscilação de 10 a 15 V que um MOSFET de potência precisa e evita que ambos os interruptores em uma perna conduzam ao mesmo tempo. O tempo morto, o intervalo de supressão deliberado entre o desligamento do lado superior e a ativação do lado inferior, é normalmente de 0,3 a 1 microssegundo. A corrente muito curta e direta destrói a ponte; muito longo e o torque e a eficiência em baixa velocidade são prejudicados.
Seis MOSFETs formam a ponte trifásica, onde a perda de condução aumenta com a resistência de ligação e a corrente ao quadrado, enquanto a perda de comutação aumenta com a frequência de comutação, tensão do barramento e carga da porta. Dispositivos em paralelo reduzem a resistência, mas somente quando os loops de porta são combinados. Caso contrário, um dispositivo transporta mais corrente que seus vizinhos e falha primeiro.
Detecção e proteção de corrente
Resistores shunt ou sensores de efeito Hall medem a corrente de fase para que o circuito de controle tenha algo real para regular, e os mesmos sinais alimentam proteção contra sobrecorrente, sobretensão e sobretemperatura. Um controlador bem comportado reduz a corrente gradualmente à medida que a temperatura aumenta, em vez de desligar o motor no meio da manobra.
Ciclo de trabalho, PWM e os números que importam
O controle de velocidade é o controle do ciclo de trabalho. Se o barramento estiver em 48 V e o ciclo de trabalho for de 50 por cento, o motor terá uma média de 24 V. A frequência de chaveamento é escolhida alta o suficiente para manter a ondulação da corrente dentro de uma banda prática e baixa o suficiente para manter a perda de chaveamento gerenciável. Em um inversor de 48 V com algumas centenas de microhenries de indutância de fase, 16 kHz a 20 kHz geralmente mantém a ondulação próxima de 10 a 20 por cento da corrente nominal.
| Parâmetro | O que isso influencia | Gama prática |
|---|---|---|
| Frequência de comutação PWM | Ondulação de corrente, ruído audível, perda de comutação | 16 a 20 kHz |
| Taxa de loop de controle | Resposta de torque, margem de estabilidade | 8 a 20 kHz |
| Corrente de fase contínua | Torque de cruzeiro, aquecimento em estado estacionário | 60 a 80 por cento da classificação máxima |
| Corrente de pico, 10 s | Aceleração e torque de estol | 1,5 a 2 vezes contínua |
| Altura livre de tensão do barramento | Frenagem regenerativa, descarga de carga | 1,25 a 1,5 vezes o barramento nominal |
| Tempo morto | Risco de disparo contra eficiência em baixa velocidade | 0,3 a 1 microssegundo |
| Resistência do portão | Velocidade de comutação, toque, EMI | 2 a 10 ohms |
Leia a tabela como um conjunto de compensações e não como uma especificação. Aumentar a frequência de comutação reduz a ondulação e acalma o inversor, mas também aumenta a perda de comutação e o calor. O aumento do tempo morto protege a ponte, mas distorce a tensão de saída em ciclos de trabalho baixos, o que se manifesta como partida irregular e aquecimento extra em baixa velocidade.
Combinando um controlador com um motor sem suposições
O erro de dimensionamento mais comum é escolher um controlador pela potência do rótulo do motor. Os motores são classificados pela potência mecânica; os controladores são limitados pela corrente de fase e pela temperatura da junção. Um motor de 1 kW pode extrair 40 A de corrente de fase a 48 V durante uma partida difícil a partir do repouso, mesmo que sua corrente de cruzeiro esteja mais próxima de 12 A. Dimensione para a partida, não para o cruzeiro, e verifique três números juntos:
- Corrente de fase contínua na temperatura ambiente esperada, não a 25 C.
- Faixa de tensão do barramento com margem para pico de frenagem regenerativa.
- Caminho térmico: área do dissipador de calor, fluxo de ar e por quanto tempo a corrente de pico pode ser sustentada.
As tabelas de emparelhamento publicadas eliminam a maior parte dessas suposições, pois indicam quais combinações de controlador e motor já foram caracterizadas para corrente, tensão e montagem.
 Esquema de emparelhamento do controlador APT e do motor Conselhos de emparelhamento B2B para combinar controladores e motores APT em termos de potência, torque, velocidade e eficiência, com considerações de protocolo para veículos elétricos. Ver Produto →
Firmware, protocolos e ajuste
Dois controladores com estágios de potência idênticos podem se comportar de maneira muito diferente. O protocolo de entrada é a primeira diferença: as entradas PWM e analógicas são simples e de baixa latência, o UART é adequado para ajuste de parâmetros e telemetria, e o barramento CAN é adequado para veículos onde o controlador, o sistema de gerenciamento de bateria e a unidade de controle do veículo precisam compartilhar o estado.
A segunda diferença é o firmware. Curvas de aceleração, rampas de corrente, perfis de frenagem regenerativa, enfraquecimento de campo para velocidade máxima e comportamento de recuperação de falhas são todas decisões de software, e o papel do software nos controladores de motores modernos cresceu para corresponder ao próprio estágio de potência. Peça o conjunto de parâmetros antes de se comprometer com uma plataforma, não depois que o primeiro protótipo parar em uma colina.
Realidade térmica e limites de confiabilidade
As classificações de corrente da folha de dados geralmente assumem um ambiente de 25 C e um invólucro MOSFET mantido perto de 80 C. Dentro de um gabinete selado em uma tarde de verão, nenhuma das condições é válida. A perda de condução aumenta com a temperatura porque a resistência aumenta, o que aumenta a perda novamente; sem desclassificação, esse loop desaparece. A redução prática para um controlador resfriado passivamente costuma ser de 30 a 40 por cento abaixo da corrente principal. Os capacitores merecem igual atenção, uma vez que sua corrente nominal de ondulação e vida útil nominal a 105 C definem o intervalo de serviço real, e não o número de peça do MOSFET.
Para aplicações que não toleram disparos incômodos, a estabilidade em termos de temperatura e carga é mais importante do que um valor de pico na primeira página.
Controlador de motor DC sem escova de alta estabilidade APT A8 Um controlador de motor DC sem escovas de alta estabilidade com FOC, CAN, Bluetooth e pico de 30 kW para drones, robótica e EVs leves. Ver Produto → O que verificar antes de comprar
- Corrente de fase na pior condição: partida em plena carga, inclinação máxima, ambiente mais alto.
- Janela de tensão do barramento, incluindo o pico regenerativo que sua bateria realmente verá.
- Interface de controle: o veículo já fala CAN ou o PWM dará conta do recado?
- Design térmico: área do dissipador de calor, caminho do fluxo de ar e orientação de montagem.
- Proteção e relatórios: sobrecorrente, sobretensão, sobretemperatura e se as falhas são registradas ou apenas sinalizadas.
- Suporte: documentação de parâmetros, caminho de atualização de firmware e se o fornecedor irá caracterizar seu motor com seu controlador.
Fornecedores que publicam um faixa de controlador caracterizada e a orientação correspondente torna esse último ponto muito mais fácil de verificar antes que o ferramental seja comprometido.
Controlador de motor DC sem escova de resposta rápida APT R5 Um controlador DC/PMSM sem escovas de resposta rápida caracterizado com classificação de 5 kW, pico de 12 kW, CAN e FOC para robótica, automação e mini-EVs. Ver Produto → A versão curta
- Um ESC converte CC fixa em uma saída trifásica comutada e o ciclo de trabalho define a tensão média e, portanto, a velocidade.
- A comutação mantém o campo do estator à frente do rotor; Os sensores Hall lidam com baixa velocidade, a estimativa de back-EMF lida com o cruzeiro.
- O microcontrolador, o gate driver, a ponte MOSFET e a detecção de corrente impõem, cada um, seu próprio limite ao sistema.
- Dimensione por corrente de fase na pior condição e, em seguida, reduza a capacidade para a temperatura ambiente que o produto realmente verá.
- O acesso ao firmware e aos parâmetros molda o comportamento do drive muito mais do que os números de peça do switch.
SEG:Explicação do enfraquecimento de campo: como os controladores de motor aumentam a velocidade além da classificação básica
Interessado em cooperação ou tem dúvidas?
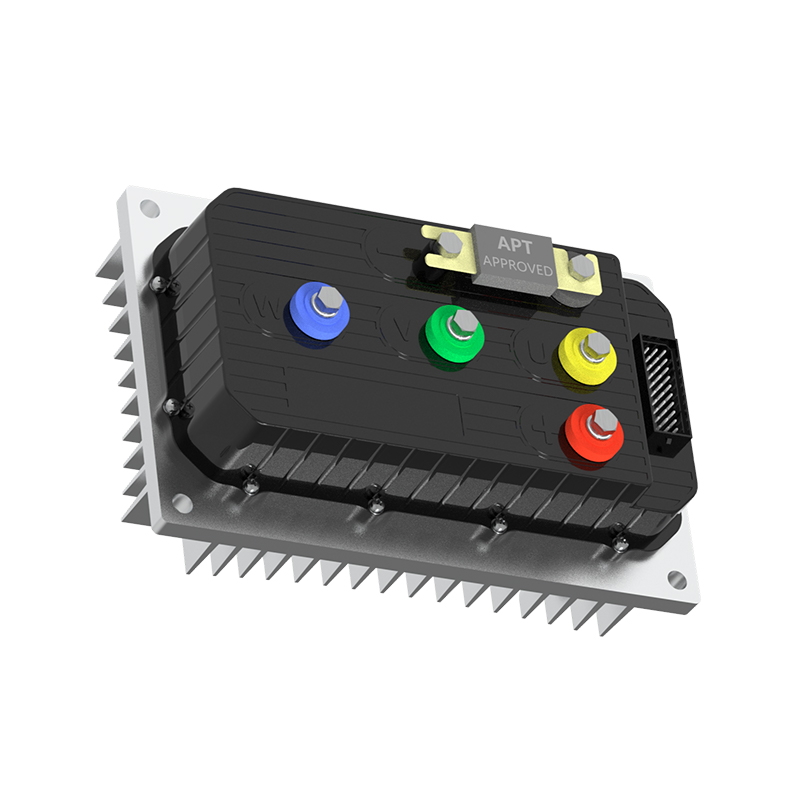
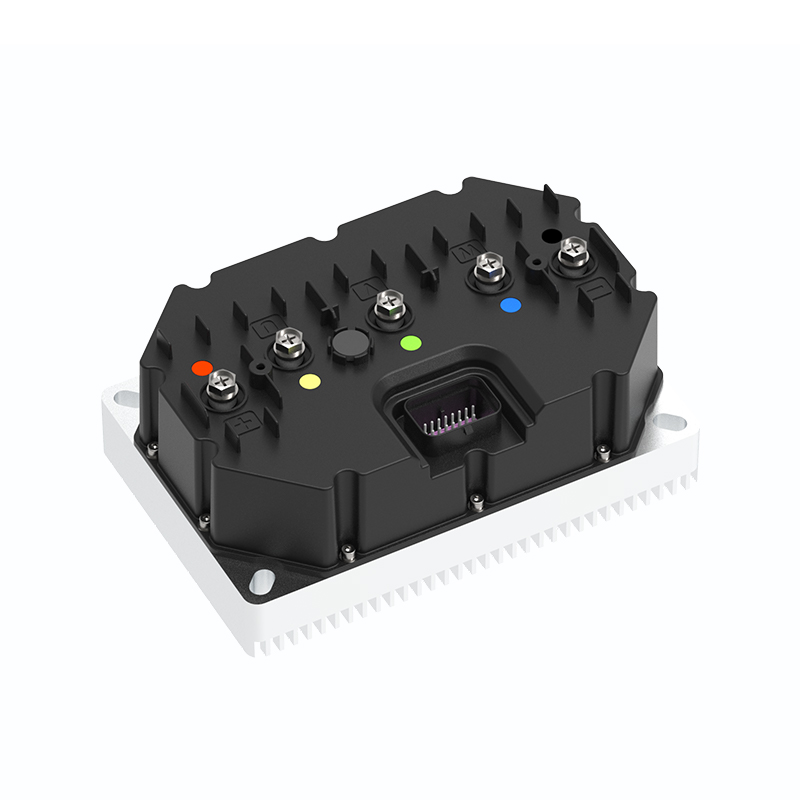
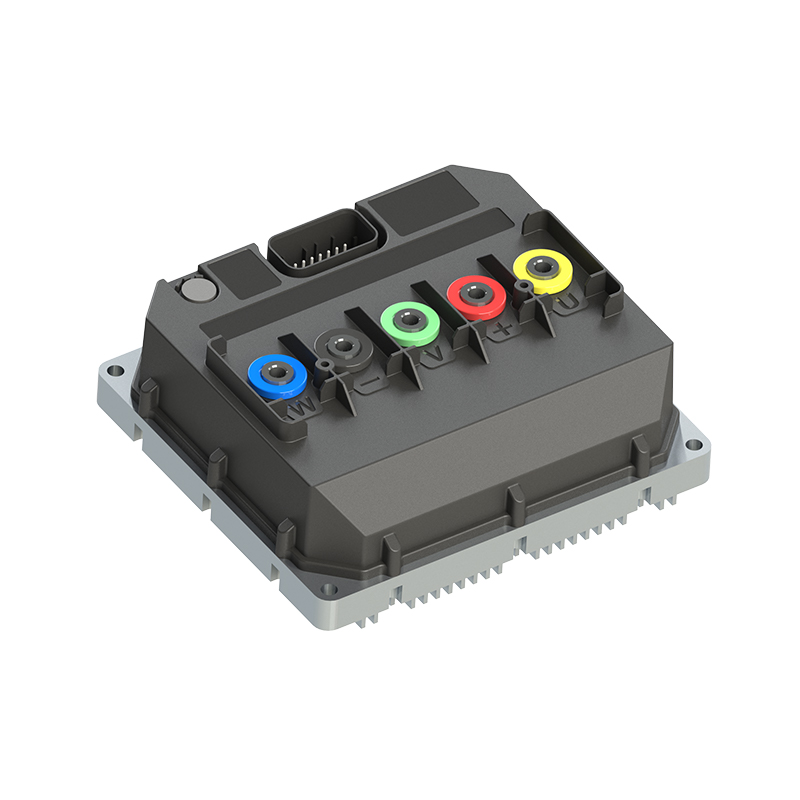
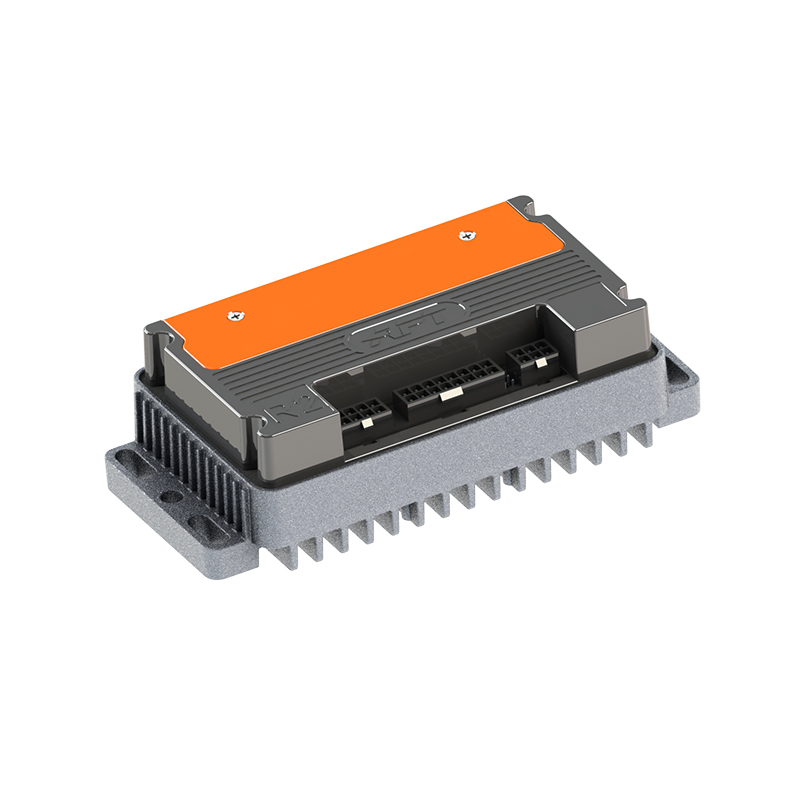
Como Fabricantes de controladores de motor síncronos de ímã permanente personalizados e Fornecedores de controladores de motor de ímã permanente na China, Focando no controle de acionamento do ímã permanente motores síncronos, oferecemos um ambiente seguro e suficiente fonte de energia para a eletrificação de veículos de viagem.
- [email protected]
- +86-170 9191 9800
- Sala 123A, No. 1000 Ziyue Road, Distrito de Minhang, Xangai, China
Direitos de autor© Shanghai APT Power Technology Co., Ltd.All rights reserved