Motor sem escova com sensor Hall: o que faz e quando você precisa para seu projeto
Quando a folha de dados de um motor DC sem escova lista “com sensor Hall”, essa linha muda mais do que o preço. Ele muda a forma como o motor parte da paralisação, como ele fornece torque em baixa velocidade e quais controladores podem acioná-lo. Para qualquer pessoa que selecione um motor para uma scooter elétrica, uma plataforma robótica, um ATV ou um acionamento marítimo, a decisão do sensor Hall é uma das primeiras decisões a serem tomadas no nível do sistema.
A resposta curta: um motor sem escovas com sensor Hall fornece ao controlador a posição exata do rotor a partir da velocidade zero, de modo que o motor dê partida com torque total na direção correta e funcione suavemente em baixa velocidade. A compensação é a fiação extra e um controlador projetado para ler sinais Hall. Quando o motor e o controlador são definidos em conjunto, essa troca geralmente favorece a operação sensorizada.
O que um sensor Hall faz em um motor sem escova
Dentro de um motor DC sem escovas, não há comutador para comutar os enrolamentos. O controlador deve energizar as três fases em uma sequência que segue o rotor, e o tempo depende do conhecimento da posição do rotor a cada instante. Sensores de efeito Hall fornecem essa informação.
Um motor sensorizado típico contém três CIs Hall montados a 120 graus elétricos de distância. À medida que os ímãs do rotor passam, cada sensor detecta a mudança entre os pólos norte e sul e alterna sua saída. As três saídas formam um padrão de 3 bits com seis estados válidos, cada um correspondendo a uma etapa de comutação de 60 graus. Se o controlador ler um estado 000 ou 111 durante a rotação, isso geralmente é uma falha na fiação, porque esses estados não devem aparecer com um padrão Hall correto.
O sensor Hall é um dispositivo de sinal, não um dispositivo de energia. Não transporta a corrente de fase; ele apenas informa a posição do rotor ao controlador. É por isso que o controlador do motor é onde acontece a verdadeira tomada de decisão. O mesmo motor pode dar partida de forma suave ou abrupta, de forma eficiente ou desperdiçada, dependendo de como o controlador processa o padrão Hall.
Por que os sensores Hall são importantes quando parados e em baixa velocidade
Os controladores sem escova e sem sensor leem a posição do rotor a partir da força eletromotriz reversa (BEMF). O BEMF aumenta com a velocidade do motor; parado é zero e abaixo de cerca de cinco a dez por cento da velocidade nominal é demasiado pequeno para ser medido de forma fiável. Portanto, uma partida sem sensor usa uma sequência de malha aberta: alinhe o rotor e aumente-o até que o BEMF esteja legível.
Essa sequência é o elo mais fraco. Sob carga, uma partida de alinhamento e rampa pode produzir um pico de corrente, um breve solavanco para trás ou uma parada. O sintoma típico é um motor que clica ou hesita antes de se mover. Para uma e-bike partindo em uma ladeira, um robô levantando uma carga útil ou um ATV elétrico arrancando em terreno solto, essa hesitação é desagradável e difícil para o sistema de transmissão.
Um motor com sensor Hall elimina a fase cega. O controlador conhece a posição do rotor quando parado e aplica imediatamente o torque na direção correta. As aplicações que iniciam e param com frequência, como robôs de entrega, bicicletas com pedal assistido, scooters e motocicletas elétricas, são as que mais se beneficiam. O controlador também pode manter esse início silencioso; uma estratégia PWM ultrassilenciosa suprime o ruído de comutação que geralmente acompanha a operação em baixa velocidade, de modo que uma partida sensorizada parece suave e silenciosa em produtos premium.
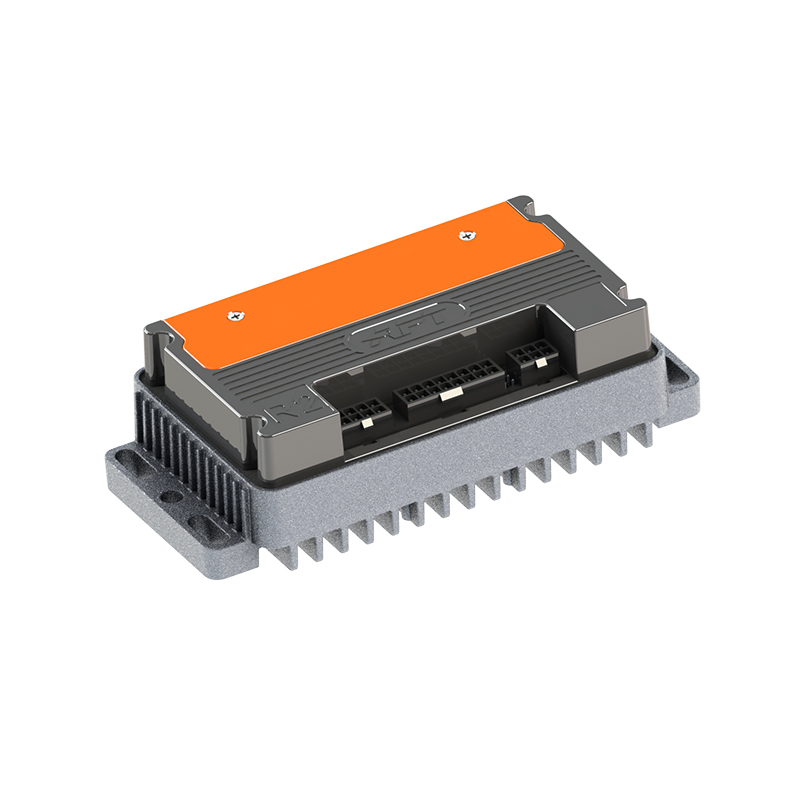
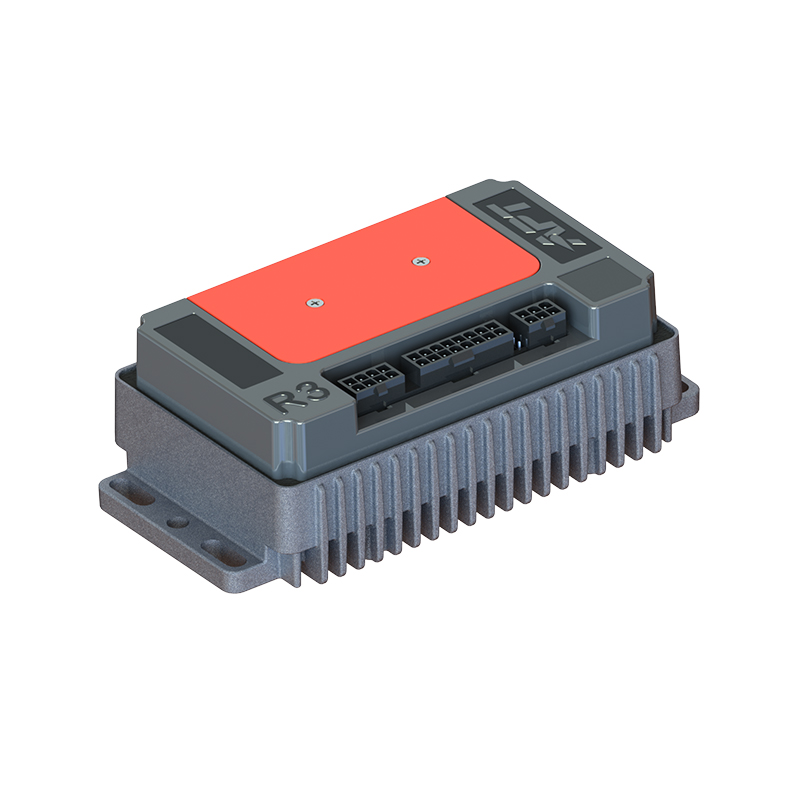
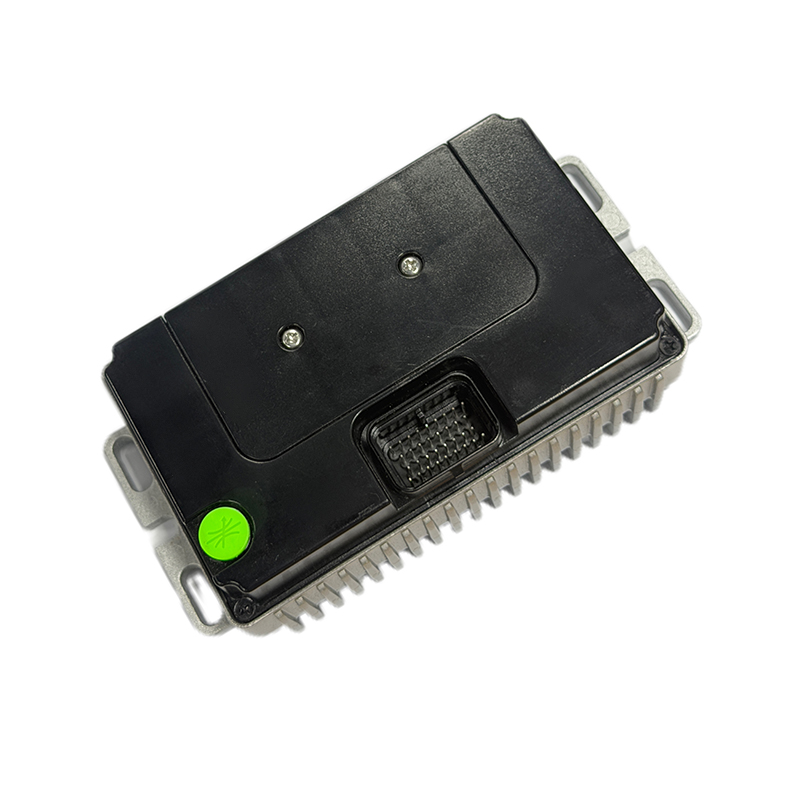
 Controlador de motor DC sem escova ultrassilencioso A6 para uso freqüente de parada e partida Este controlador sensorizado permite partidas suaves e silenciosas quando parado, tornando-o adequado para deslocamentos urbanos, serviços de carga e manobras em baixa velocidade, onde o feedback da posição do rotor é essencial. Ver Produto →
| Aspecto operacional | Sensorizado (Hall) | Sem sensor (BEMF) |
|---|---|---|
| Posição do rotor parado | Conhecido pelo padrão Hall | Não mensurável |
| Inicialização sob carga | Torque direto na direção correta | Sequência de alinhamento e rampa; risco de estol |
| Torque de baixa velocidade | Estável e repetível | Limitado abaixo de aproximadamente 5-10% da velocidade nominal |
| Fiação | Cabos trifásicos mais cinco cabos Hall | Somente cabos trifásicos |
| Custo e complexidade | Sensores extras, pinos conectores, pull-ups | Nenhum hardware de motor adicional |
| Aplicações típicas | E-mobilidade, robótica, acionamentos reversíveis | Ventiladores, bombas, fusos de alta velocidade |
É por isso que as versões com sensores são comuns em motores de cubo para veículos urbanos; paradas, partidas com carga e manobras em baixa velocidade são exatamente as condições em que o BEMF fica aquém. Os dados de desempenho do motor central obtidos em condições de condução no mundo real seguem o mesmo padrão, desde o deslocamento para o trabalho até longos deslocamentos de carga.
Guias de desempenho do motor do cubo mostram consistentemente que as versões com sensor lidam com tarefas urbanas de forma mais previsível do que as sem sensor.
Tipos de saída Hall, níveis de tensão e padrões de comutação
Os sensores Hall vêm em dois formatos de saída. As saídas de coletor aberto puxam o sinal para baixo e precisam de resistores pull-up no lado do controlador para retornarem para alto. As saídas push-pull conduzem a linha para cima e para baixo diretamente. Se a placa controladora não tiver pull-ups, um motor de coletor aberto não produz nenhum nível alto válido e o controlador nunca completa sua tabela de comutação.
A compatibilidade de tensão também é importante. Motores mais antigos geralmente usam CIs Hall de 5 V, enquanto muitas entradas do controlador de corrente funcionam com lógica de 3,3 V. Alimentar um sinal de 5 V em um pino somente de 3,3 V pode danificar a entrada ou causar falhas esporádicas. A especificação do motor deve indicar a tensão de alimentação Hall e o nível de saída; caso contrário, pergunte antes de fazer o pedido.
O espaçamento entre os sensores Hall segue um de dois padrões: 60 graus elétricos ou 120 graus elétricos. A tabela de comutação do controlador deve corresponder a este espaçamento. Um motor construído para 60° produz um padrão Hall diferente de um motor de 120°, e a aplicação da tabela errada causa funcionamento irregular, perda de torque ou perda de sincronização.
Lembre-se também de que os graus elétricos não são graus mecânicos. Um motor com quatro pares de pólos repete seu padrão Hall quatro vezes por revolução mecânica. A contagem de pares de pólos altera a frequência elétrica que o controlador deve suportar, portanto deve ser configurada corretamente junto com o ângulo de comutação.
Combinando um motor com sensor Hall com um controlador
Um motor sensorizado só oferece suas vantagens quando o controlador é construído para ler sinais Hall. Três verificações cobrem a maior parte da superfície de compatibilidade. Primeiro, verifique a tensão de alimentação Hall e o nível lógico em relação à classificação de entrada do controlador. Segundo, confirme se o controlador suporta o ângulo de comutação do motor, 60° ou 120°. Terceiro, decida o que acontece em maior velocidade; muitos controladores usam sinais Hall em baixa velocidade e se misturam ao modo BEMF acima de um limite, e essa transição deve ser suave o suficiente para evitar uma queda de torque.
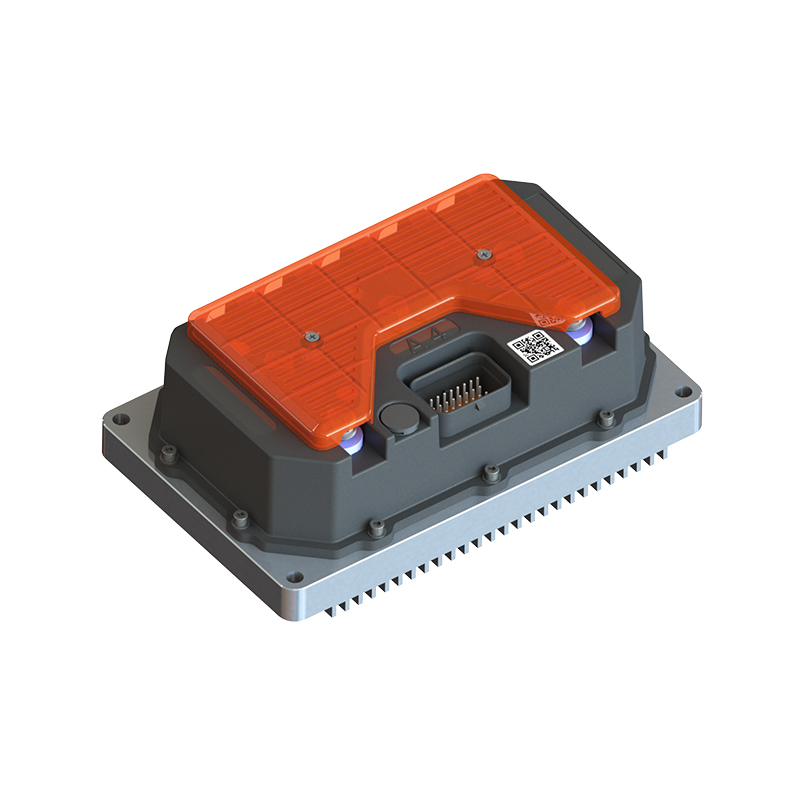
Para um trem de força de mobilidade elétrica, a eficiência na faixa operacional de baixa velocidade costuma ser o maior contribuinte para a autonomia no mundo real. A comutação sensorizada mantém a corrente do estator alinhada com o rotor, reduzindo a perda de cobre e o aquecimento. Um controlador que lê as entradas Hall corretamente, como o controlador de motor DC sem escova de alta eficiência A4-2313, permite que o mesmo motor seja ajustado para deslocamento urbano, serviço de carga ou torque off-road porque a curva de comutação reside no software.
Controlador de motor DC sem escova de alta eficiência A4 com entrada Hall Projetado para manter a corrente do estator alinhada com o rotor em baixas velocidades, este controlador melhora o alcance no mundo real e pode ser ajustado para diferentes ciclos de trabalho, desde condução urbana até carga ou off-road. Ver Produto → Quando um motor e um controlador vêm de fornecedores diferentes, os parâmetros Hall são a primeira fonte de incompatibilidade. Um motor de 60° conectado a um controlador configurado para 120° funcionará aproximadamente ou não funcionará. Um esquema de emparelhamento estruturado resolve isso antes da chegada do hardware: classe de tensão, classificação de corrente, formato de saída Hall, tensão de alimentação, ângulo de comutação e contagem de pares de pólos estão todos documentados em uma página.
 Esquema de emparelhamento de controlador e motor com seis parâmetros principais Uma página de emparelhamento estruturada documenta classe de tensão, classificação de corrente, formato de saída Hall, tensão de alimentação, ângulo de comutação e contagem de pares de pólos para evitar incompatibilidades antes da chegada do hardware. Ver Produto →
O que verificar antes de especificar um motor com sensor
Coloque estes seis itens em uma página antes de fazer o pedido:
- Tensão de alimentação Hall e nível lógico: combine o Hall IC do motor com a classificação de entrada do controlador.
- Formato de saída: coletor aberto precisa de pull-ups no lado do controlador; push-pull não.
- Espaçamento de comutação: 60° ou 120° e certifique-se de que a configuração do controlador corresponda.
- Contagem de pares de pólos: verifique e insira corretamente, pois define a frequência elétrica.
- Pinagem do conector: a fiação sensorada padrão é composta por terminais trifásicos mais cinco terminais Hall (5V, GND, A, B, C). Um pino trocado é a falha mais comum em testes de bancada.
- Estratégia de falha Hall: verifique se o controlador pode detectar um sinal Hall preso ou ausente e retornar ao modo sem sensor.
Um motor sem escova com sensor Hall é uma maneira comprovada de tornar determinístico o torque em baixa velocidade. O custo é de fios extras e um controlador com suporte de entrada Hall. Para veículos e máquinas que dão partida sob carga, funcionam em baixa velocidade ou dão ré com frequência, esse custo proporciona um comportamento mais suave e um ciclo de desenvolvimento mais curto. Quando os parâmetros Hall são anotados e comparados com o controlador, o motor sensorizado simplesmente se comporta da maneira prometida na folha de dados.
SEG:Benefícios do motor sem escova: eficiência, longevidade e controle preciso de velocidade
Interessado em cooperação ou tem dúvidas?
Como Fabricantes de controladores de motor síncronos de ímã permanente personalizados e Fornecedores de controladores de motor de ímã permanente na China, Focando no controle de acionamento do ímã permanente motores síncronos, oferecemos um ambiente seguro e suficiente fonte de energia para a eletrificação de veículos de viagem.
- [email protected]
- +86-170 9191 9800
- Sala 123A, No. 1000 Ziyue Road, Distrito de Minhang, Xangai, China
Direitos de autor© Shanghai APT Power Technology Co., Ltd.All rights reserved