Controle de motor em circuito fechado: como o feedback melhora o desempenho e a confiabilidade do motor
Uma motocicleta elétrica que gagueja ao sair de uma posição parada, um chassi de robô que ultrapassa sua posição alvo, um ATV que perde a resposta de tração em uma subida íngreme: esses sintomas geralmente remontam à mesma causa raiz. O motor está sendo informado sobre o que fazer, mas nunca relata o que realmente aconteceu. O controle do motor em malha fechada preenche essa lacuna. Ele mede continuamente a velocidade, posição ou corrente do motor e ajusta os sinais do inversor em tempo real para que o motor siga o valor comandado, apesar das alterações de carga, desvios de temperatura e tolerâncias dos componentes. Para engenheiros que constroem veículos elétricos, plataformas robóticas ou unidades marítimas, a questão importante não é se deve usar o controle de circuito fechado, mas quão bem o controlador o implementa.
O que é controle de motor em circuito fechado?
O controle do motor em malha fechada, também chamado de controle por realimentação, compara a saída real do motor com um comando de referência e corrige a diferença. Os elementos essenciais são a referência, um sensor de feedback, um cálculo de erro e um controlador que produz a correção. Em um sistema de motor sem escovas, o controlador lê as correntes de fase, a velocidade e, às vezes, a posição do rotor; o algoritmo de controle ajusta então os sinais PWM entregues ao inversor para que o valor medido convirja para o comando.
Na prática, a maioria dos controladores usa uma estrutura proporcional-integral-derivativa (PID) ou uma variante dela. O termo proporcional reage ao erro presente, o termo integral remove o erro de estado estacionário e o termo derivativo antecipa mudanças. Ajustar esses ganhos determina se o sistema é estável, responsivo ou oscilatório. Isto é fundamentalmente diferente de um sistema de malha aberta, onde o controlador envia um comando fixo e confia que o motor responderá corretamente. O circuito aberto funciona quando a carga é previsível e a precisão não é crítica. Ele falha quando o atrito, a inércia ou a tensão de alimentação mudam inesperadamente.
Ciclo aberto vs. loop fechado: o que realmente muda
A diferença prática aparece na qualidade do movimento. Um sistema de circuito fechado corrige erros em milissegundos; um sistema de circuito aberto simplesmente convive com eles. Para aplicações que transportam pessoas ou lidam com cargas dispendiosas, essa diferença determina se o produto parece preciso e seguro ou áspero e imprevisível.
| Aspecto | Ciclo Aberto | Ciclo Fechado |
|---|---|---|
| Comentários | Nenhum | Sensor de corrente, velocidade ou posição |
| Precisão | Depende da correspondência do motor e da carga | Mantido sob condições variadas |
| Resposta a perturbações | Sem correção | Correção ativa em tempo real |
| Comportamento de baixa velocidade | O torque cai e se torna irregular | Torque estável até velocidade zero |
| Custo do sistema | Inferior | Maior, mas justificado pelo desempenho |
| Aplicações típicas | Ventiladores, bombas, transportadores simples | Veículos elétricos, robótica, servo-eixos |
A tabela simplifica uma série de compensações. Um projeto de circuito fechado sem sensor pode oferecer muitos benefícios de circuito fechado sem um codificador, o que altera significativamente a comparação de custos. A arquitetura de controle é mais importante que o rótulo.
As malhas de controle dentro de um controlador de motor
Em um controlador de motor sem escova moderno, o controle de malha fechada não é uma malha única. É uma cascata de loops, cada um regulando uma quantidade física diferente.
Ciclo Atual
O loop atual é o loop mais interno e mais rápido. Regula as correntes de fase nos enrolamentos do motor, o que define diretamente o torque. Um loop de corrente rápido com alta taxa de atualização produz torque suave em baixa velocidade e operação silenciosa em alta velocidade.
Circuito de velocidade
A malha de velocidade fica acima da malha de corrente. Compara a velocidade medida com a referência e gera o comando atual. Este loop lida com aceleração, desaceleração e estabilidade de velocidade sob mudança de carga.
Loop de posição
O loop de posição é o loop mais externo, usado quando a aplicação precisa de parada precisa ou acompanhamento de caminho, como juntas de robôs e atuadores de direção. Ele comanda a malha de velocidade com base no erro de posição.
O arranjo em cascata é importante porque cada loop interno deve ser mais rápido que o loop ao seu redor. Se o circuito de corrente for lento, o circuito de velocidade não poderá fazer com que o motor pareça rígido e o circuito de posição irá ultrapassar.
| Loop | Quantidade regulamentada | Função típica |
|---|---|---|
| Ciclo atual | Corrente de fase/torque | Resposta rápida de torque, suavidade |
| Circuito de velocidade | Velocidade angular | Estabilidade de velocidade sob carga |
| Ciclo de posição | Ângulo do rotor | Posicionamento preciso e controle de caminho |
Loop fechado baseado em sensor vs. circuito fechado sem sensor
O controle do motor em malha fechada pode ser implementado com ou sem sensores físicos. Sensores Hall, codificadores e resolvedores informam diretamente a posição do rotor. O controle sem sensor, comum no controle orientado a campo de motores síncronos de ímã permanente, estima a posição do rotor a partir de correntes e tensões medidas usando um modelo de motor. A compensação é clara: os sistemas sem sensores reduzem os custos e a fiação e eliminam um ponto de falha, enquanto os sistemas baseados em sensores mantêm maior precisão de torque em velocidades muito baixas e durante a paralisação. Se a aplicação precisar manter o torque parado ou rastejar em velocidade muito baixa, geralmente será necessário um encoder ou sensores Hall. Se o ciclo de trabalho passa a maior parte do tempo acima de uma pequena porcentagem da velocidade nominal, os algoritmos sem sensor baseados na observação de back-EMF são precisos e mais baratos. Para motocicletas elétricas e motores de popa marítimos, algoritmos modernos sem sensores fornecem desempenho dinâmico suficiente para a maioria das condições operacionais, conforme abordado em nossa discussão sobre tecnologia de motor síncrono de ímã permanente .
O que procurar em um controlador de malha fechada
Ao avaliar um controlador para uma aplicação de malha fechada, concentre-se na implementação e não no rótulo. Os pontos a seguir separam um controlador bem projetado de um genérico.
- Largura de banda do circuito de corrente: uma largura de banda mais alta significa resposta de torque mais rápida e melhor rigidez contra perturbações de carga.
- Tempo de ciclo de controle: tempos de ciclo curtos, normalmente dezenas de microssegundos, permitem que o loop de corrente reaja rapidamente aos transientes.
- Autoajuste: um controlador que mede os parâmetros do motor e define os ganhos do loop economiza automaticamente horas de ajuste manual.
- Enfraquecimento de campo: amplia a faixa de velocidade além da velocidade base, essencial para motocicletas e motores de popa de alta velocidade.
- Proteção e diagnóstico: detecção de sobrecorrente, sobretemperatura e travamento protegem tanto o controlador quanto o motor.
- Ferramentas de software: dados de corrente ativa, velocidade e falhas aceleram a integração e a solução de problemas.
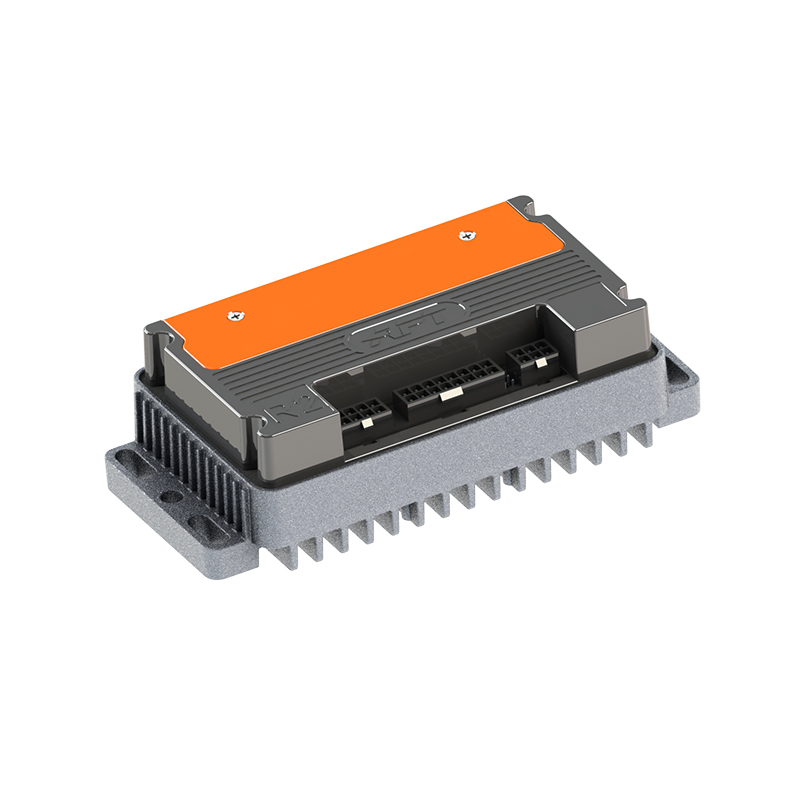
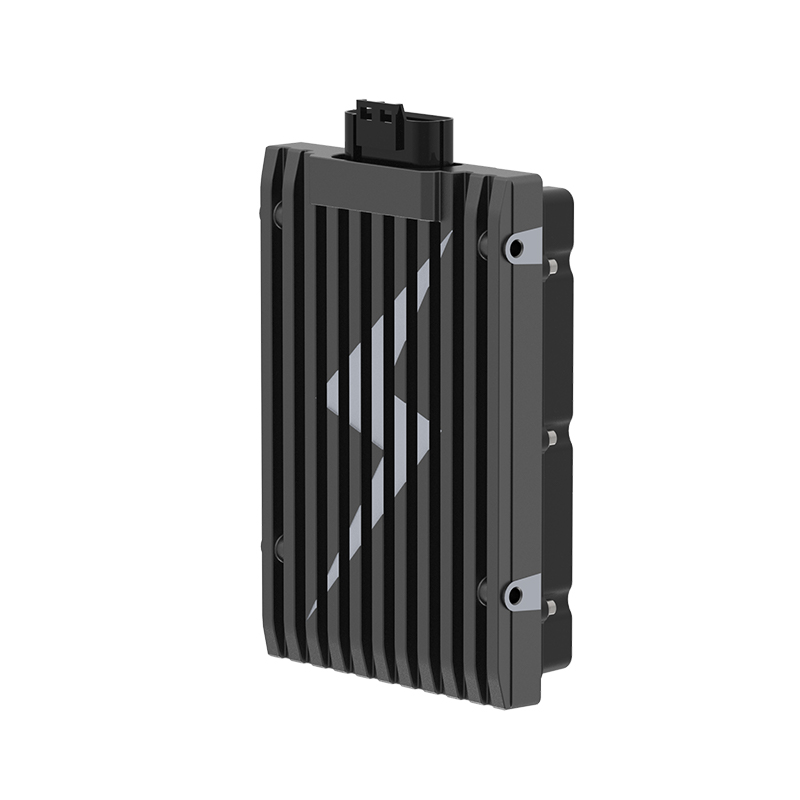
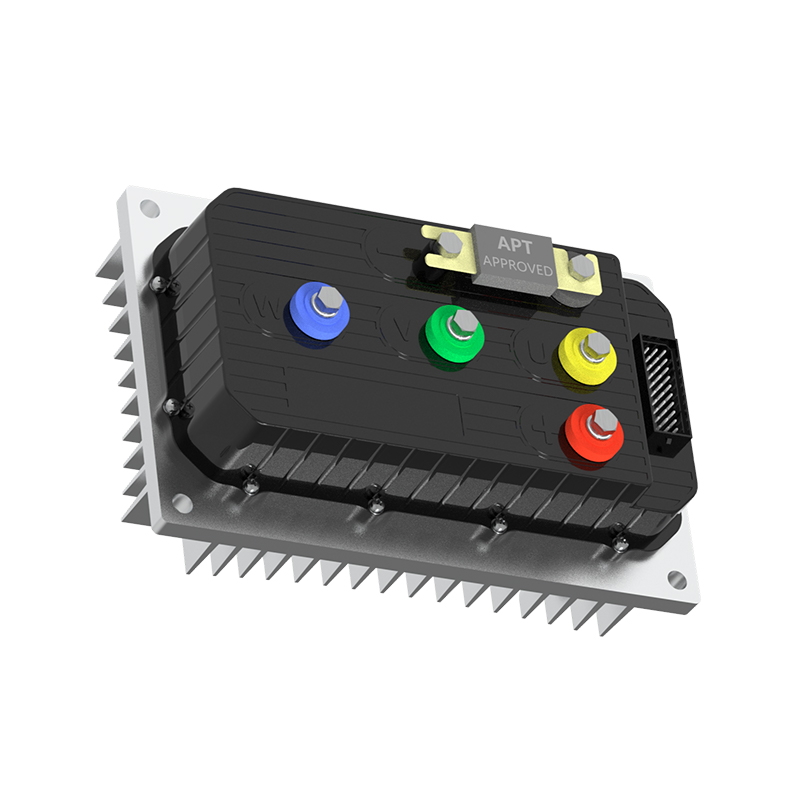
Para aplicações que exigem resposta imediata às mudanças de torque, um controlador com execução rápida de loop de corrente faz uma diferença mensurável. O controlador de resposta rápida R5-2215 foi projetado para esses ciclos de trabalho, onde cada milissegundo de atraso se traduz em erro de movimento. Do lado da confiabilidade, o controlador de alta estabilidade A8-2209 enfatiza o comportamento consistente sob estresse térmico e elétrico. Quando a eficiência energética é a prioridade, o controlador de alta eficiência A4-2313 reduz as perdas no estágio do inversor e amplia o alcance da bateria.
 Controlador de motor DC sem escova de resposta rápida R5 para aplicações de torque dinâmico Este controlador é destacado para ciclos de trabalho onde a resposta rápida do circuito de corrente reduz erros de movimento. É adequado para motocicletas elétricas, chassis de robôs e aplicações semelhantes que necessitam de reação imediata de torque. Ver Produto → Controlador de motor DC sem escova de alta estabilidade A8 para operação confiável sob estresse Este modelo prioriza desempenho consistente sob estresse térmico e elétrico, tornando-o uma escolha confiável para aplicações que exigem operação estável em condições exigentes. Ver Produto →
 Controlador de motor DC sem escova de alta eficiência A4 para faixa estendida de bateria Este controlador se concentra na redução das perdas no estágio do inversor, o que ajuda a ampliar o alcance da bateria. É apresentado como uma opção orientada para a eficiência, juntamente com modelos de resposta rápida e alta estabilidade. Ver Produto →
Combinando o controlador com o aplicativo
Os mesmos princípios de ciclo fechado se aplicam a todos os setores, mas o peso de cada fator de desempenho muda de acordo com o caso de uso.
- As motocicletas elétricas precisam de torque estável em baixa velocidade para arrancadas, partidas em subidas e frenagem regenerativa.
- As construções do chassi do robô exigem posição precisa e controle suave de velocidade para evitar ultrapassagens e vibrações.
- As aplicações ATV e UTV exigem uma rejeição robusta de perturbações porque a carga em cada roda muda constantemente.
- Os motores de popa elétricos se beneficiam da operação sem sensores porque o motor fica em um ambiente úmido e sujeito a vibrações, onde os codificadores são um ponto fraco.
Cada uma dessas aplicações também depende da adequação do controlador aos parâmetros elétricos do motor. Um controlador com a classe de tensão e a classificação de corrente corretas, emparelhado com um motor cuja indutância e constantes de back-EMF se adequam ao inversor, terá um desempenho muito melhor do que um par incompatível, mesmo com software excelente.
Considerações Finais
O controle do motor em circuito fechado é o que transforma um rotor giratório em um atuador preciso e responsivo. O valor não está apenas no feedback; está nos loops, na afinação e na proteção que envolve o feedback. Ao escolher um controlador de motor, avalie o desempenho do circuito de corrente, as ferramentas de ajuste e o histórico em aplicações próximas às suas. Esses fatores, mais do que qualquer afirmação da folha de dados, determinam o desempenho do seu produto.
SEG:Motor sem escova com sensor Hall: o que faz e quando você precisa para seu projeto
Interessado em cooperação ou tem dúvidas?
Como Fabricantes de controladores de motor síncronos de ímã permanente personalizados e Fornecedores de controladores de motor de ímã permanente na China, Focando no controle de acionamento do ímã permanente motores síncronos, oferecemos um ambiente seguro e suficiente fonte de energia para a eletrificação de veículos de viagem.
- [email protected]
- +86-170 9191 9800
- Sala 123A, No. 1000 Ziyue Road, Distrito de Minhang, Xangai, China
Direitos de autor© Shanghai APT Power Technology Co., Ltd.All rights reserved