Explicação do enfraquecimento de campo: como os controladores de motor aumentam a velocidade além da classificação básica
Uma motocicleta elétrica funcionando a toda velocidade atinge sua velocidade nominal e o acelerador repentinamente parece morto. O motor ainda pode girar mais rápido, mas o controlador para de fornecer mais corrente. Para ultrapassar esse ponto, o controlador deve enfraquecer deliberadamente o campo magnético dentro do motor. Essa técnica é o enfraquecimento de campo, também chamado de enfraquecimento de fluxo, e é um dos comportamentos mais importantes a serem entendidos ao selecionar um controlador de motor para um veículo que precisa de velocidade máxima genuína.
O que o enfraquecimento de campo realmente faz
O enfraquecimento do campo permite que um motor exceda sua velocidade base, reduzindo o fluxo magnético no entreferro. Em um motor síncrono de ímã permanente, os ímãs do rotor produzem um EMF traseiro que cresce com a velocidade. Quando esse back-EMF se aproxima da tensão do barramento CC, o controlador não consegue mais empurrar a corrente para os enrolamentos, então a aceleração para. A conclusão é simples: o enfraquecimento do campo existe porque a tensão do barramento é finita, enquanto o motor quer girar mais rápido do que a tensão permite.
A solução padrão é comandar uma corrente negativa no eixo d que se opõe ao fluxo do rotor. Essa corrente enfraquece o campo efetivo, reduz o back-EMF e deixa margem de tensão para mais velocidade. O preço é pago imediatamente em torque. Abaixo da velocidade base o motor produz torque constante, enquanto acima da velocidade base ele se comporta aproximadamente como uma fonte de energia constante, de modo que o torque disponível cai à medida que a velocidade aumenta.
| Parâmetro | Região de torque constante, abaixo da velocidade base | Região de enfraquecimento de campo, acima da velocidade base |
|---|---|---|
| Torque | Torque nominal disponível | O torque cai à medida que a velocidade aumenta |
| Potência de saída | Sobe com velocidade | Aproximadamente constante |
| Back-EMF | Abaixo da tensão do barramento | Mantido sob controle pela corrente do eixo d |
| corrente do eixo d | Perto de zero | Negativo |
| Eficiência | Maior velocidade perto da base | Menor, com mais perda de cobre |
Como um controlador moderno implementa o enfraquecimento de campo
Controladores de alto desempenho implementam o enfraquecimento de campo com controle orientado a campo, geralmente chamado de FOC. O firmware resolve continuamente a corrente do estator em dois componentes perpendiculares: corrente do eixo q, que cria torque, e corrente do eixo d, que normalmente é mantida próxima de zero abaixo da velocidade base. Para entrar no enfraquecimento do campo, o firmware define intencionalmente uma corrente negativa no eixo d para cancelar parte do campo do rotor.
Um controlador que gerencia essa transição suavemente é muito diferente daquele que simplesmente fixa a corrente de fase em um ciclo de trabalho alto. O FOC mantém a extensão da velocidade contínua e previsível, sem perda repentina de resposta no limite da velocidade base. É por isso que a largura de banda do processador, a qualidade do gate driver e o ajuste do software são tão importantes quanto o silício dentro do estágio de potência. Uma plataforma projetada para operação sustentada em alta velocidade, como o controlador de motor de alto desempenho da série T, é classificada com o desempenho do circuito de corrente necessário para manter a regulação acima da velocidade base.
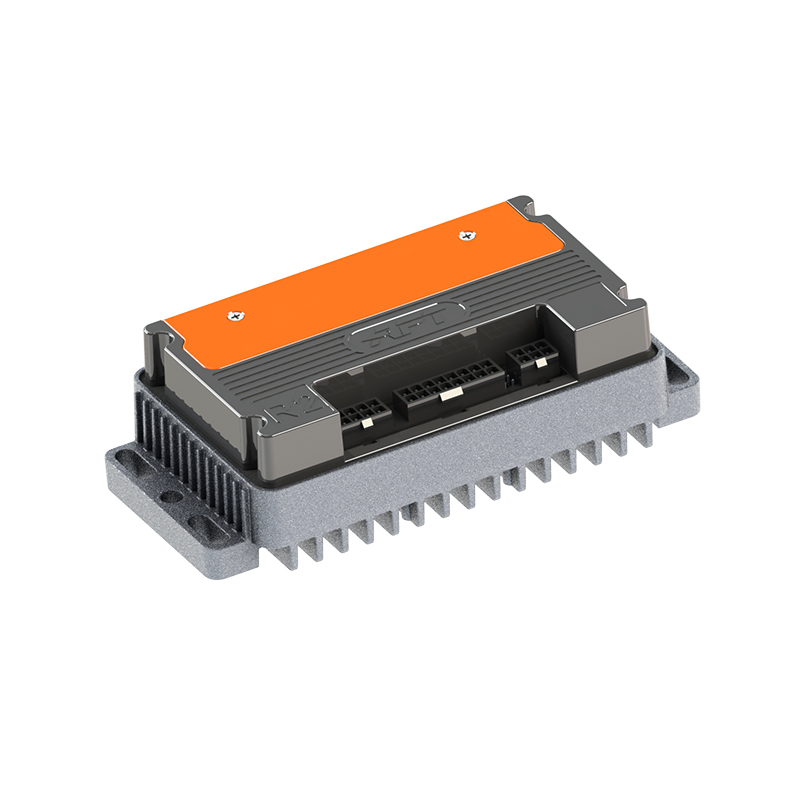
 Plataforma de controle de acionamento de motor síncrono de ímã permanente Esta plataforma de controlador de motor foi projetada para operação sustentada em alta velocidade, com desempenho de circuito de corrente necessário para manter a regulação acima da velocidade base, tornando-a relevante para aplicações que exigem ampla faixa de velocidade através do enfraquecimento de campo. Ver Produto →
Por que o enfraquecimento de campo é importante em um veículo real
Sem enfraquecimento do campo, a velocidade máxima é limitada pela tensão da bateria e pela constante contra-EMF do motor. As únicas alternativas são uma bateria de alta voltagem, um motor com menor constante de EMF posterior ou uma roda maior, e cada uma dessas opções prejudica a aceleração, o empacotamento ou o custo. O enfraquecimento do campo permite que um motor cubra uma faixa de velocidade muito mais ampla, para que os projetistas possam manter a marcha baixa o suficiente para um forte torque de lançamento e ainda assim atingir uma velocidade de cruzeiro razoável.
Um exemplo prático: um motor de cubo de roda de 4 kW com velocidade base de 3.000 rpm em uma motocicleta elétrica pode precisar de cerca de 20% de enfraquecimento de campo para passar de 55 km/h para 70 km/h. Essa é uma faixa operacional realista para um controlador de produção e muda mais a experiência de pilotagem do que atualizar a bateria.
O mesmo raciocínio se aplica a ATVs elétricos, UTVs, chassis robóticos e motores de popa eletrônicos, onde a capacidade de responder rapidamente em torno da velocidade base determina o quão natural o veículo parece para o piloto ou operador.
 Controlador de motor DC sem escova de resposta rápida R5 Este controlador enfatiza a resposta rápida em torno da velocidade base, o que afeta diretamente a sensação natural de um ATV elétrico, UTV, chassi robótico ou motor de popa para o operador, suportando mudanças rápidas de aceleração e carga. Ver Produto →
As compensações de eficiência e calor
O enfraquecimento do campo não é energia livre. A corrente desmagnetizante do eixo d não produz trabalho mecânico, mas ainda flui através dos enrolamentos e gera perda de cobre. A eficiência na região de enfraquecimento de campo é, portanto, menor do que a velocidade próxima à base, e o motor funciona mais quente para a mesma saída.
Um mal-entendido comum é que o enfraquecimento do campo aumenta a corrente de fase para gerar mais potência. Isso não acontece. Ele muda o ângulo de fase da corrente de modo que parte do campo do estator se opõe aos ímãs do rotor, o que reduz a tensão gerada e permite que o motor gire mais rápido. Enquanto isso, o componente da corrente que produz torque é reduzido.
Existe também um risco real de desmagnetização do ímã permanente. Se a corrente negativa do eixo d for empurrada muito longe enquanto os ímãs estiverem quentes, o fluxo do rotor poderá cair permanentemente e o motor perderá torque para sempre. É por isso que controladores sérios limitam a corrente do eixo d através de mapas térmicos e dependentes da velocidade, em vez de permitir que o usuário simplesmente aumente um número global.
Como regra geral, o torque disponível acima da velocidade base cai aproximadamente com o excesso de velocidade. Ganhar 20% mais velocidade máxima pode custar uma grande parte da aceleração disponível no ponto nominal, de modo que a eficiência da implementação do enfraquecimento de campo afeta diretamente o alcance do veículo e a segurança térmica.
 Controlador de motor DC sem escova de alta eficiência A4 Dado que o enfraquecimento do campo reduz a eficiência e aumenta o calor, o design de alta eficiência deste controlador é importante para o alcance do veículo e a segurança térmica, e os compradores devem verificar a implementação do FOC, os limites térmicos e os mapas ajustáveis. Ver Produto →
O que verificar em um controlador de motor antes de comprar
Como o enfraquecimento do campo é uma função do software e do estágio de potência, e não um número impresso na caixa, os compradores precisam fazer perguntas concretas. O controlador usa FOC com uma faixa de corrente negativa declarada no eixo d? Os limites de enfraquecimento de campo estão protegidos termicamente? Os mapas de ajuste podem ser atualizados quando o motor ou veículo muda?
- Faixa de enfraquecimento de campo: a corrente contínua e de pico negativa do eixo d deve ser indicada na folha de dados, não ocultada.
- Gerenciamento térmico: a operação sustentada em alta velocidade aquece o enrolamento e os MOSFETs, portanto, o controlador precisa de redução da corrente com base na temperatura.
- Ajustabilidade do software: velocidade máxima, rampa de torque e profundidade de enfraquecimento de campo devem ser ajustáveis para cada aplicação.
- Correspondência do motor: constante back-EMF, contagem de pólos e indutância moldam o comportamento do enfraquecimento do campo, portanto, os conselhos de emparelhamento são importantes.
Esses detalhes separam um controlador genérico daquele que está realmente pronto para produção. Um fornecedor de acionamento de motor com experiência interna em software embarcado tem muito mais probabilidade de fornecer uma estratégia calibrada de enfraquecimento de campo do que um revendedor de firmware fixo. O papel do software no controle de motores modernos está se expandindo rapidamente e vale a pena estudar antes de se comprometer com uma plataforma de hardware.
No lado do hardware, a experiência de paralelismo do MOSFET de alta tensão é igualmente importante, porque o enfraquecimento do campo empurra a corrente de fase sob alta velocidade e alto calor, expondo todas as fraquezas no estágio de potência. Trabalhando com um fornecedor de acionamento motorizado que constrói esta classe de produto dia após dia reduz o risco de descobrir um design marginal a meio da validação do veículo.
O enfraquecimento do campo não é mais um extra exótico. É uma função central de todo controlador de motor sério usado na mobilidade elétrica, e a qualidade de sua implementação decide quão rápido, suave e confiável será o veículo final. Procure um controlador que combine firmware FOC maduro com um estágio de potência capaz de sobreviver à demanda sustentada de corrente de alta velocidade. Faça a combinação certa e o motor parecerá mais rápido sem sacrificar a durabilidade.
SEG:Controle de motor em circuito fechado: como o feedback melhora o desempenho e a confiabilidade do motor
Interessado em cooperação ou tem dúvidas?
Como Fabricantes de controladores de motor síncronos de ímã permanente personalizados e Fornecedores de controladores de motor de ímã permanente na China, Focando no controle de acionamento do ímã permanente motores síncronos, oferecemos um ambiente seguro e suficiente fonte de energia para a eletrificação de veículos de viagem.
- [email protected]
- +86-170 9191 9800
- Sala 123A, No. 1000 Ziyue Road, Distrito de Minhang, Xangai, China
Direitos de autor© Shanghai APT Power Technology Co., Ltd.All rights reserved